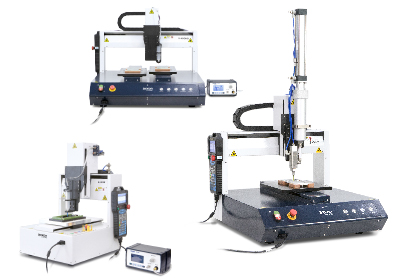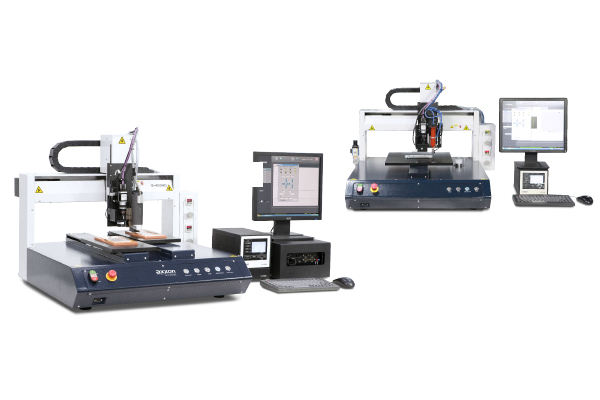
IS系列视觉型桌面机器人,可用于处理复杂电子装配,这些高效能、可扩展的桌面机器人能够同时满足您目前与将来的需求。
从先进的原型设计到批量生产,IS系列视觉型桌面机器人兼具灵活性和可配置性。
 产品特性
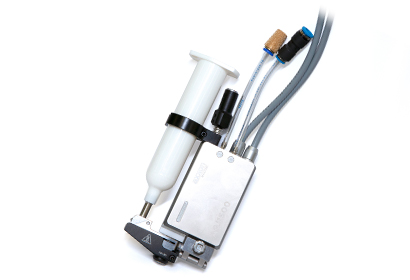
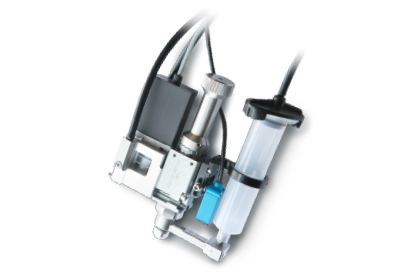
全方位桌面喷射
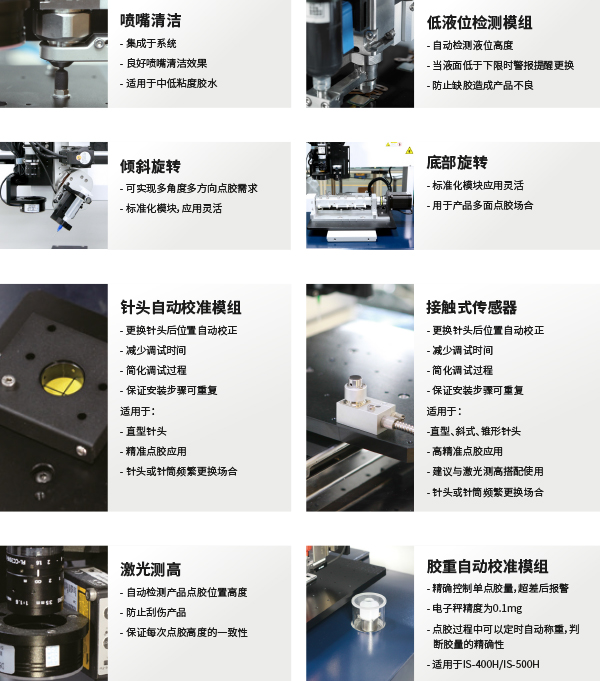
IS系列视觉型桌面机器人有着先进功能,可搭配自动校准和外观检测,条形码和基准点扫描,Z轴激光高度补偿,这些功能使得桌面机器人功能更加强大,能够满足不同场合的点胶需求。
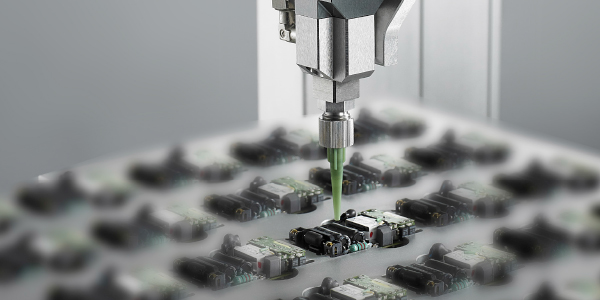
行业应用
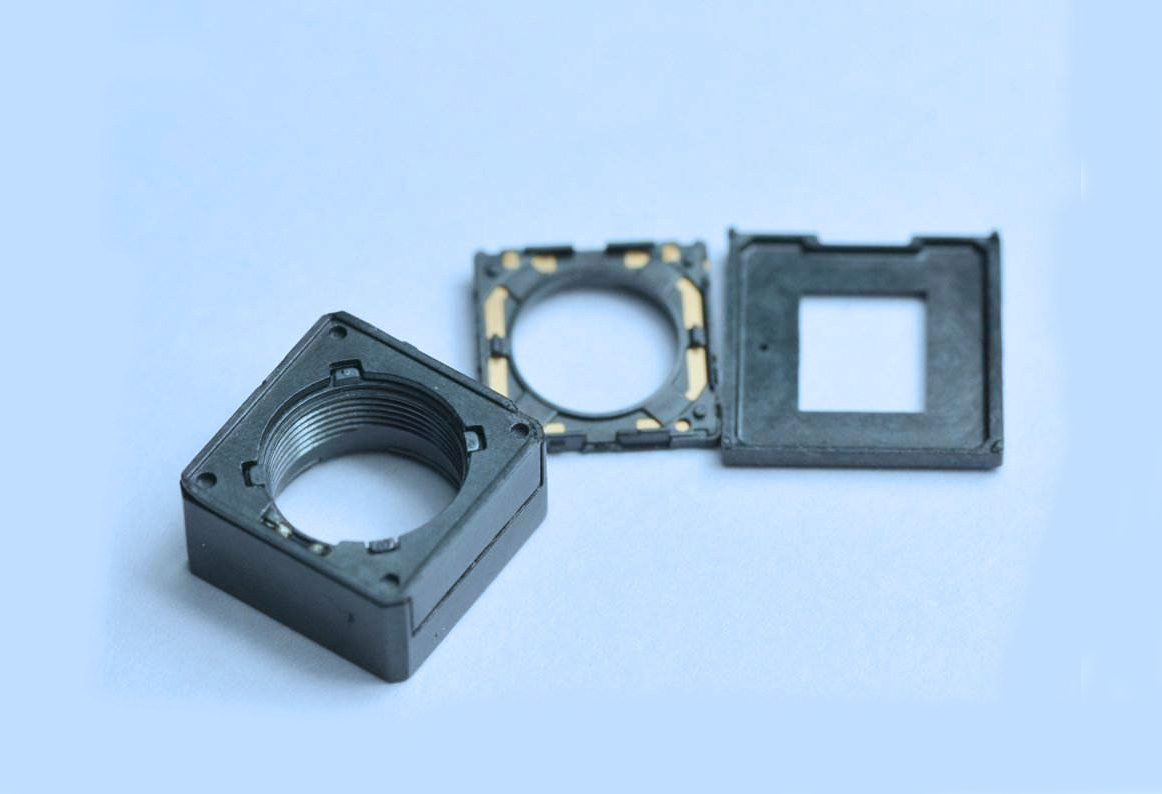
- 指纹模组点胶 - FPC点胶、补强 - VCM、CCM点胶 - 底部填充 - 封装和涂覆 - 边角包封 - 锡膏点胶 - 耳机点胶及其他点胶应用场合
 规格参数
|
基本参数 |
IS-300H |
IS-400H |
IS-500H |
IS-400HD |
IS-500HD |
|
外观尺寸W x D x H(mm) |
606 x 741 x 638 |
706 x 841 x 638 |
806 x 941 x 638 |
706 x 841 x 638 |
806 x 941 x 638 |
|
X/Y/Z三轴行程 (mm) |
300 x 300 x 100 |
400 x 400 x 100 |
500*500 x 100 |
- |
- |
|
X/Y1/Y2/Z四轴行程 (mm) |
- |
- |
- |
400 x 400 x 400 x 100 |
500 x 500 x 500 x 100 |
|
设备重量(KG) |
104 |
126 |
143 |
136 |
114 |
|
X/Y/Z重复精度 (mm) |
±0.01 |
±0.01 |
|||
|
X/Y/Z最大速度 (mm/s) |
800/800/300 |
800/800/800/300 |
|||
|
X/Y/Z加速度 |
0.8g |
0.8g |
|||
|
X/Y/Z机械架构 |
H-Bridge |
H-Bridge |
|||
|
X/Y/Z控制方式 |
基于IPC的运动控制器 |
基于IPC的运动控制器 |
|||
|
X/Y/Z驱动方式 |
交流伺服+高精密模组 |
交流伺服+高精密模组 |
|||
|
Z 轴负载(kg) |
5 |
5 |
|||
|
Y 轴工作台负载(kg) |
10 |
10 |
|||
|
编程方式 |
PC机 |
PC机 |
|||
|
存储容量 |
120G(固态硬盘) |
120G(固态硬盘) |
|||
|
功率(W) |
650 |
850 |
|||
|
视觉定位系统 |
130万像素工业相机 |
130万像素工业相机 |
|||
|
分辨率(mm/pixel) |
0.01 x 0.01(可调) |
0.01 x 0.01(可调) |
|||
|
识别范围(mm) |
14 x 14 ( 由所选镜头决定 ) |
14 x 14( 由所选镜头决定 ) |
|||
|
光源 |
LED 光源(环形光、同轴光可选) |
LED 光源(环形光、同轴光可选) |
|||
 您可能感兴趣的