工艺特点
为组装而设计
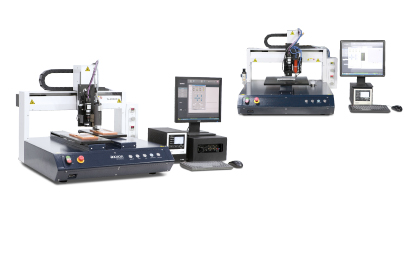
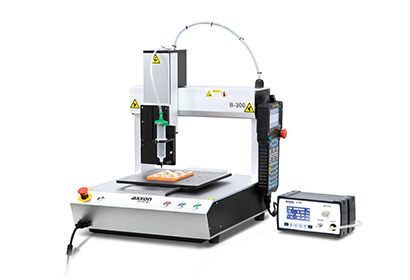
半自动化S系列基本型桌面机器人,适用于高性价比的非常规形状的电子和工业封装,同样也适用于测试、焊接和点胶应用。自动针头校准和智能阀控制都能有助于减少最复杂的程序步骤设置和停工次数。
常见应用
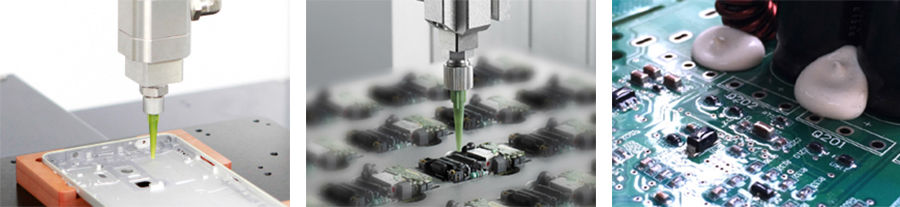
- 点胶 - 测试 - 工业喷射 - 灌封 - 填料
标准配置
- 三轴运动 - 智能阀控制 - 手持式编程器
可选配置
- 针头校正 - 安全罩 - 安全光栅 - 低液位检测 - 多轴模块、各类阀、各类控制器
 规格参数
|
基本参数 |
S-300H |
S-400H |
S-500H |
S-400HD |
S-500HD |
S-200E |
|
外观尺寸W x D x H(mm) |
606 x 741 x 638 |
706 x 841 x 638 |
806 x 941 x 638 |
706 x 841 x 638 |
806 x 941 x 638 |
521 x 464 x 647 |
|
X/Y/Z三轴行程 (mm) |
300 x 300 x 100 |
400 x 400 x 100 |
500×500×100 |
- |
- |
200 x 200 x 100 |
|
X/Y1/Y2/Z四轴 行程 (mm) |
- |
- |
- |
400 x 400 x 400 x 100 |
500 x 500 x 500 x 100 |
- |
|
设备重量(KG) |
103 |
125 |
142 |
135 |
113 |
48 |
|
X/Y/Z重复精度 (mm) |
±0.01 |
±0.01 |
±0.02 |
|||
|
X/Y/Z最大速度 (mm/s) |
800/800/300 |
800/800/800/300 |
800/800/300 |
|||
|
X/Y/Z加速度 |
0.8g |
0.8g |
0.3g |
|||
|
X/Y/Z机械架构 |
H-Bridge |
H-Bridge |
H-Bridge |
|||
|
X/Y/Z控制方式 |
独立式运动控制器 |
独立式运动控制 |
独立式运动控制 |
|||
|
X/Y/Z驱动方式 |
交流伺服+高精密模组 |
交流伺服+高精密模组 |
交流伺服+滚珠丝杆模组 |
|||
|
Z 轴负载(kg) |
5 |
5 |
5 |
|||
|
Y 轴工作台负载(kg) |
10 |
10 |
10 |
|||
|
编程方式 |
手持编程器 |
手持编程器 |
手持编程器 |
|||
|
存储容量 |
128 |
128 |
128 |
|||
|
功率(W) |
600 |
800 |
400 |
|||
 您可能感兴趣的